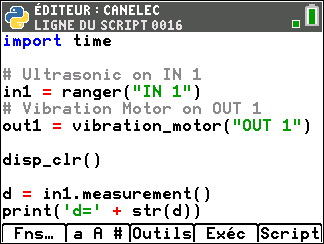
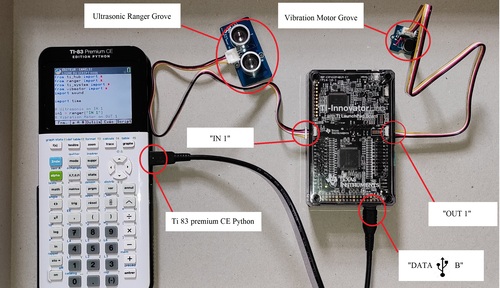
- Calculatrice TI-83 Premium CE Edition Python
- TI-Innovator Hub
- Câble mini A – Micro USB B
- Capteur de distance à ultrasons Grove
- Moteur vibrant Grove

Nous sommes ravis de vous accueillir 😊, Souhaitez-vous recevoir la newsletter mensuelle de Vittascience pour rester informé(e) des nouveautés, événements et contenus pédagogiques ?
Pour finaliser votre inscription, veuillez compléter les champs suivants :
Vittascience place la sécurité et la confidentialité des données personnelles de ses utilisateurs au cœur de ses préoccupations. Découvrez notre politique de protection des données personnelles.
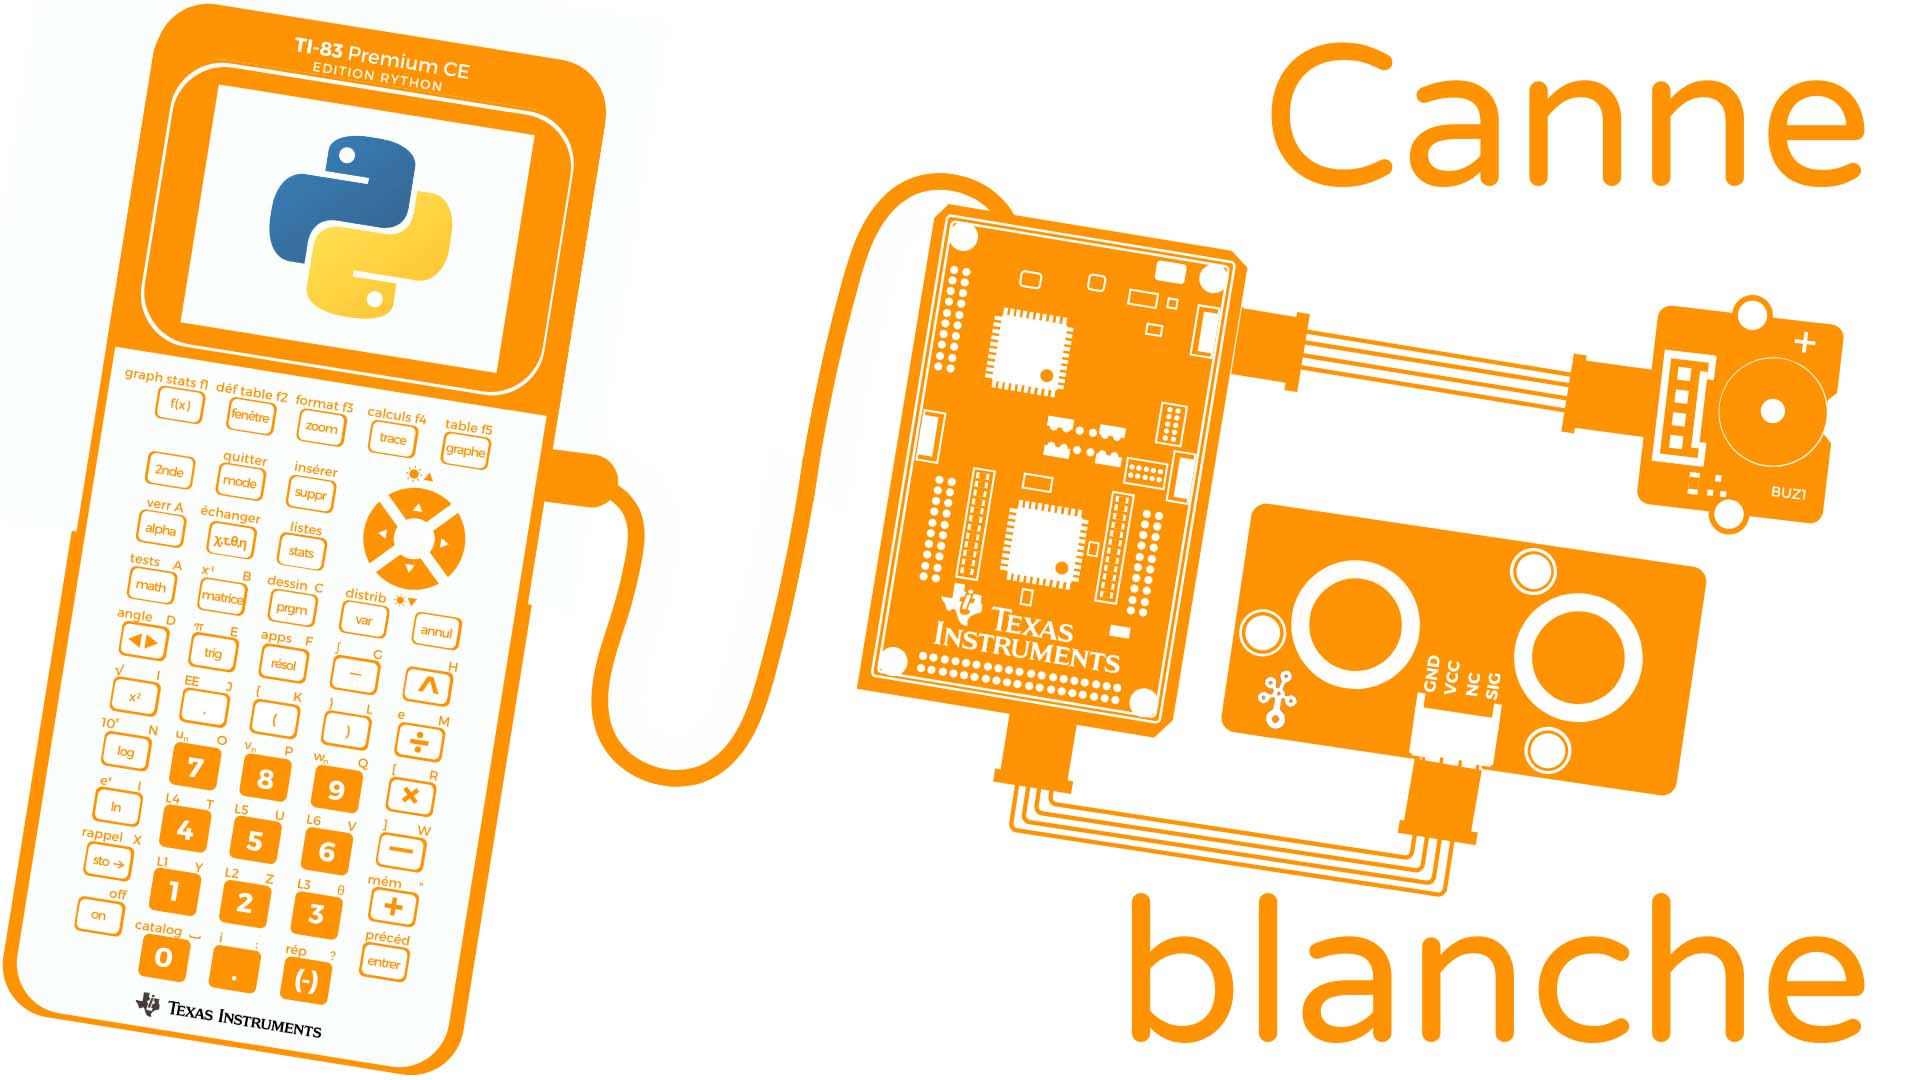
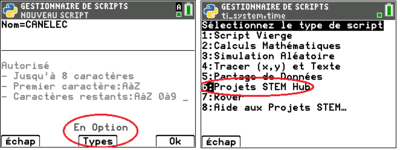
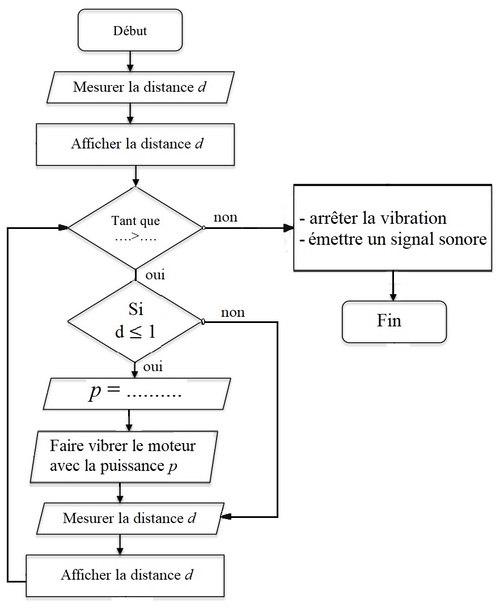
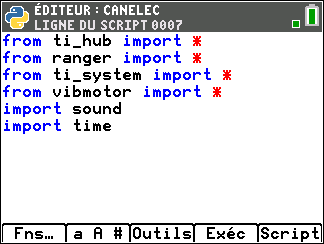
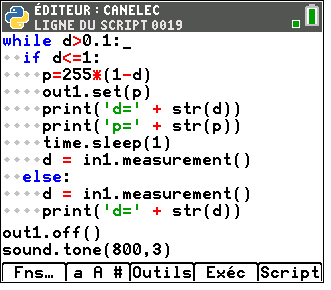
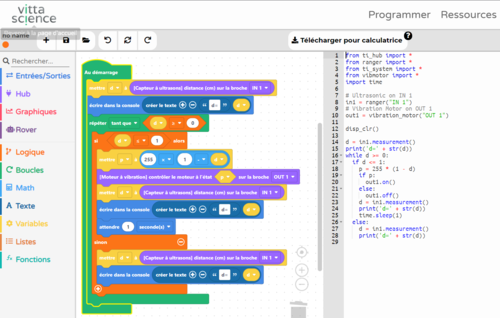
Utilisateur du TI-Innovator Hub et de la TI-83 Premium CE Edition Python ? Nous avons le plaisir de vous proposer des activités à réaliser en classe. Ressource n°9 : utilisation d'un capteur de distance et d'un moteur vibrant. Auteurs : A. Techer - L. Didier

Questo lavoro è concesso in licenza con una licenza Creative Commons Attribution - Nessuna modifica 2.0 France
Copyright © 2026 Vittascience